Робот записывает, GPU учится на лету: AWS и Hugging Face замкнули цикл данных для роботов
В открытом SDK Strands Robots от AWS один агент записывает демонстрации робота в хранилище Hugging Face, обучает политику, читая данные потоком без скачивания, и возвращает её на железо.
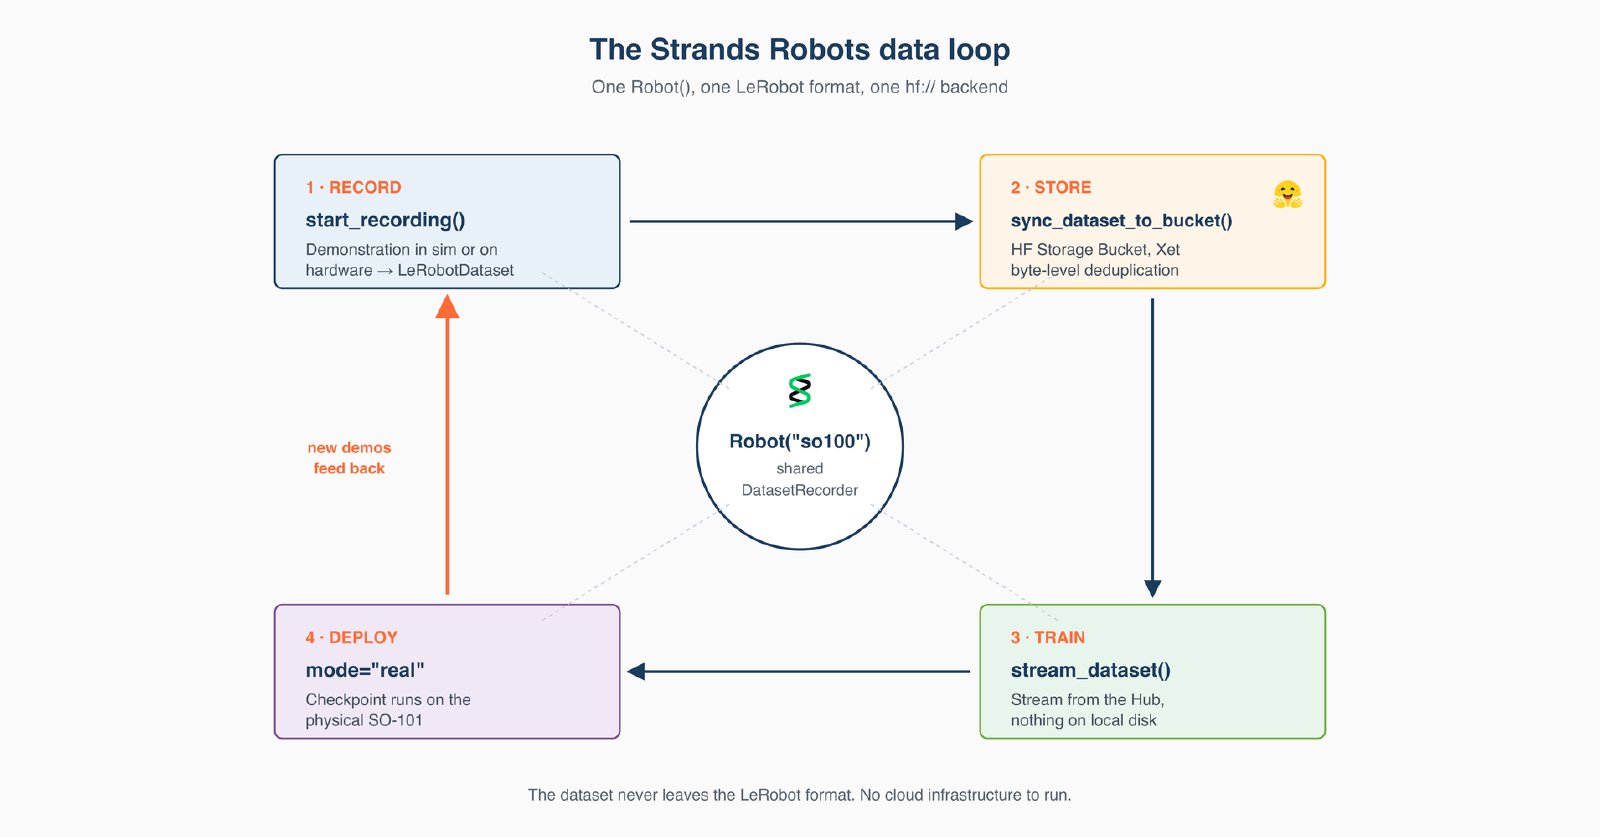
Обучать роботов на собственных демонстрациях теперь можно без ежедневного перекачивания гигабайтов. AWS и Hugging Face показали, как в открытом SDK Strands Robots один агент записывает эпизоды, обучает на них модель управления и отправляет её обратно на манипулятор. Весь цикл запускается из одного места.
Strands Robots — библиотека AWS под лицензией Apache 2.0. Она даёт агенту на Strands Agents инструменты для работы с роботами, симуляцией и стеком LeRobot. В первой статье серии агент брал готовый датасет с Hub и запускал политику на манипуляторе SO-101. Теперь данные идут в обратную сторону: от первого записанного кадра до развёрнутой модели.
Записи попадают в Storage Buckets — хранилище Hugging Face, которое появилось в марте 2026 года. В отличие от обычного репозитория датасетов, оно не хранит версии и позволяет перезаписывать файлы на месте. При повторной синхронизации уходят только изменённые байты. По замерам Hugging Face, если поменять 1% в файле на 500 МБ, по сети уйдёт 5,5 МБ. Для роботов это особенно полезно: камеры весь день снимают один и тот же стол при том же освещении.
Обучение тоже обходится без скачивания. Функция stream_dataset() читает датасет прямо с Hub, а видео с камер декодирует на лету. Поэтому GPU начинает работать с первого пакета, а не ждёт, пока скопируются сотни гигабайт. Штатный тренер LeRobot читает бакеты тем же способом. Авторы приводят один замер: 500 шагов обучения политики ACT на 51,6 млн параметров на одной NVIDIA L4 заняли 133 секунды. Кроме ACT, поддерживается дообучение GR00T и Cosmos 3 от NVIDIA.
Чтобы перенести обученную модель из симуляции на настоящий манипулятор, достаточно поменять в коде один параметр — переключить режим с симуляции на реальное железо. Новые демонстрации пишутся в том же формате LeRobot и снова уходят в бакет. Пример в виде ноутбука работает целиком в симуляции на заглушке вместо модели, без GPU и учётной записи Hugging Face. Но полезных данных такая заглушка не даёт: она лишь проверяет, что цикл работает.
Авторы отдельно предупреждают о рисках. Агент, который может писать в бакет, фактически решает, на чём будет учиться модель, управляющая физическим манипулятором. Поэтому ключ для записи советуют держать отдельно от ключа для обучения, а проверенные данные публиковать в версионном репозитории. В бакете истории изменений нет, и повторный запуск под тем же именем просто затрёт предыдущий.